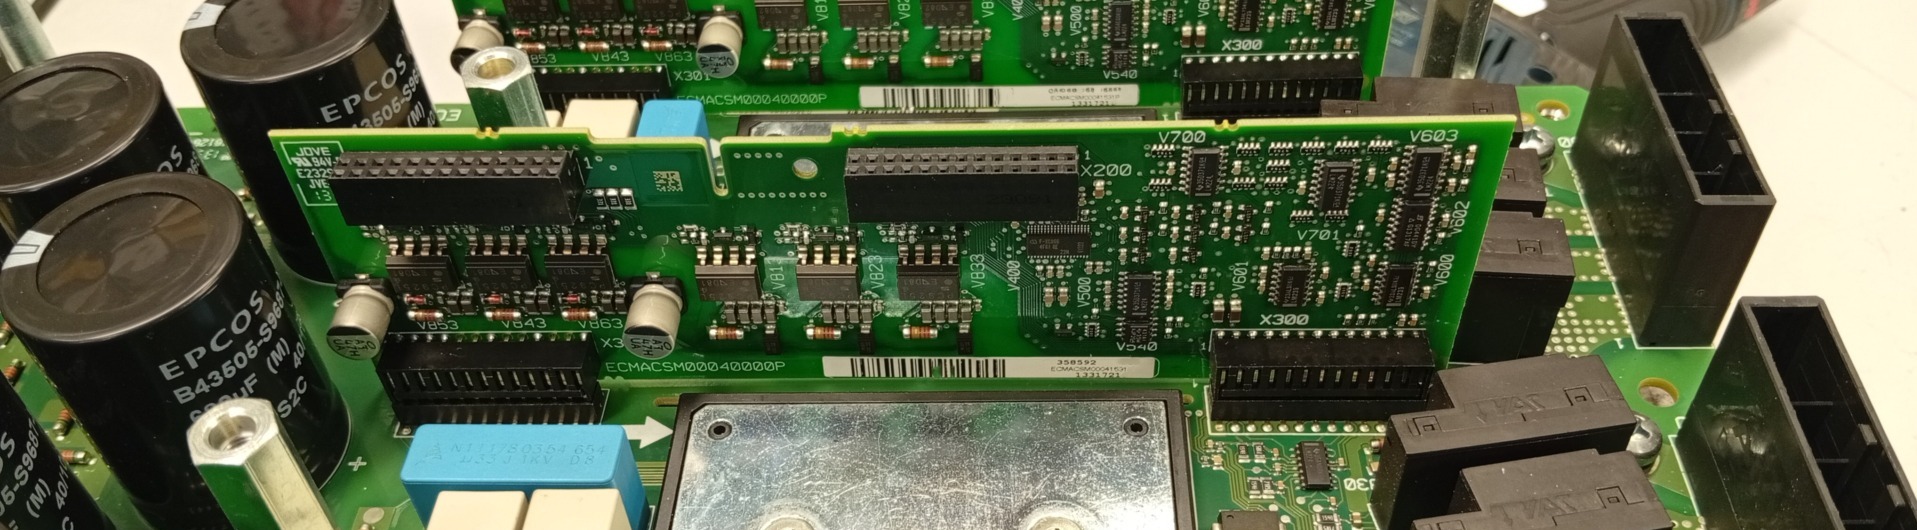
Une panne du KUKA KSP 600-3×64 nécessite d’abord l’arrêt sécurisé du robot, l’enregistrement des messages du smartPAD et la vérification de l’état des voyants LED. Le personnel qualifié doit ensuite contrôler le module d’alimentation KPP, le circuit intermédiaire CC, les câbles des moteurs et le bus d’entraînement. Ce n’est qu’après avoir identifié la cause qu’il est possible de déterminer si un diagnostic et une réparation du KUKA KSP 600, un reconditionnement du module ou son remplacement par une version compatible sont nécessaires.
Un message mentionnant « KPP/KSP » ne prouve pas que le servovariateur lui-même est défectueux. Un arrêt similaire peut être provoqué par une surtension du circuit CC, une alimentation incorrecte, un court-circuit dans un câble moteur, une surchauffe ou une perte de communication. La réparation et la maintenance du KUKA KSP doivent donc inclure les composants associés du système, plutôt que de se limiter au remplacement aléatoire des modules.
Appelez-nous : +48 717 500 983KUKA Servo Pack 600-3×64 – symptômes de panne et diagnostic du système d’entraînement KR C4
Comment fonctionne le KUKA KSP 600-3×64 dans le système de commande KR C4 ?
Le KUKA KSP 600-3×64 (KUKA Servo Pack 600) est un variateur d’entraînement triaxial utilisé dans les armoires de commande des robots KUKA KR C4. Il assure la régulation du couple des servomoteurs des axes du manipulateur. Cette gamme comprend également les modèles KSP 600-3×20 et KSP 600-3×40 ; leurs boîtiers présentent des dimensions similaires, mais ils se distinguent par leur courant de crête admissible.
La version 3×64 fournit un courant de crête de 3 × 64 A, soit 64 A pour chacun des trois axes. Il ne s’agit pas d’une valeur de courant continu admissible. Le KSP n’est pas un module d’alimentation prélevant directement son énergie sur le réseau électrique : la tension continue du circuit intermédiaire est fournie par le KUKA Power Pack (KPP). Selon la documentation, le KPP 600-20, par exemple, possède une puissance de 14 kW avec une alimentation de 400 V et un courant nominal de 25 A CC.
Le KSP convertit la tension du circuit intermédiaire CC en courants régulés adaptés aux trois servomoteurs et assure la régulation du couple. Dans une configuration classique de robot à six axes, deux modules KSP fonctionnent avec le KPP : le premier pour les axes 1 à 3 et le second pour les axes 4 à 6. Cette architecture permet d’analyser une anomalie affectant un groupe d’axes en tenant compte de son propre circuit de puissance et de commande.
Il faut distinguer le KSP 600-3×64 du KPP 600-20-1×64. Cette seconde référence désigne un module d’alimentation intégrant un amplificateur pour un seul axe, et non un remplacement du module KSP triaxial. Les connexions sont tout aussi importantes : X1-X3 pour les moteurs, X31-X33 pour les freins, X34 pour l’alimentation des freins, X30 pour la sortie de cette alimentation, ainsi que X6/X5 pour l’entrée et la sortie du circuit intermédiaire CC.
Outre l’étage de puissance, il faut contrôler l’alimentation de l’électronique de commande, le bus d’entraînement X21 (IN) et X20 (OUT), le KPP ainsi que les moteurs. Les connecteurs X20 et X21 du KSP ne doivent pas être confondus avec le connecteur moteur du robot situé sur le panneau de l’armoire. Une mauvaise identification des connecteurs ou la négligence du circuit CC commun peut entraîner un diagnostic erroné.
Vous ne savez pas si la panne provient du KUKA KSP 600-3×64, du KPP ou du moteur ? Envoyez-nous une photo de l’étiquette ECMBS3D7774BE531, les messages du smartPAD, une description du comportement des axes et des photos des voyants LED. Nous vous aiderons à déterminer l’étendue du diagnostic du module et à préparer une demande d’intervention pour les composants de robots KUKA.
Assistance technique : +48 717 500 983
E-mail : [email protected]
E-mail de la boutique : [email protected]
Quels symptômes indiquent une panne du KUKA KSP 600 ?
Lorsque le robot KUKA n’active pas ses entraînements, interrompt son cycle ou affiche une alarme de la série 26xxx, il ne faut pas immédiatement conclure à une défaillance du KSP. Le même symptôme peut apparaître en cas de panne du KPP, d’un câble moteur, d’un frein, du système de refroidissement ou de la communication avec le contrôleur. Remplacer un servovariateur en bon état sans éliminer un court-circuit expose le système à une nouvelle défaillance.
Vous trouverez ci-dessous les symptômes et messages caractéristiques qui justifient un diagnostic du KUKA KSP 600 et de ses composants associés. Le libellé exact des alarmes dépend de la version du KUKA System Software (KSS). Il faut donc toujours consulter leur contenu intégral dans le journal des événements.
- Impossibilité d’activer les entraînements ou blocage immédiat du mouvement des axes lors d’une tentative de démarrage du robot.
- 26032 – surcharge I×t de l’entraînement ; surcharge excessive d’un axe ou profil de mouvement incorrect possible.
- 26033 – défaut à la terre dans le circuit de puissance ; suspicion de dégradation de l’isolation du moteur ou du câble.
- 26034 – surintensité de l’entraînement, pouvant notamment résulter d’un court-circuit ou d’une défaillance du circuit d’alimentation du moteur.
- 26035 – tension trop élevée du circuit intermédiaire CC, notamment lors d’un freinage intensif.
- 26036 – tension trop faible du circuit intermédiaire ; problème possible d’alimentation, de KPP ou de connexions CC.
- 26040 – température excessive du dissipateur thermique, par exemple en raison d’un circuit de refroidissement encrassé.
- 26041 – perte d’une phase moteur nécessitant le contrôle du câble, du moteur et de l’étage de sortie du KSP.
- 26042 – erreur de communication entre le bus du contrôleur et les modules KPP/KSP.
- 26045 – défaut matériel interne signalé par l’appareil.
- 26046 – perte d’une phase d’alimentation nécessitant le contrôle de l’arrivée d’énergie au KPP.
- 26047 – défaillance de l’alimentation ; il convient d’examiner le KPP, les câbles et les conditions d’alimentation du système.
Avant tout démontage, il est utile de documenter l’ordre d’apparition des alarmes, le numéro de l’entraînement concerné, l’état des trois groupes de voyants LED du KSP, le moment où la panne s’est produite ainsi que l’axe et la phase du cycle concernés. Savoir si l’erreur est apparue au démarrage, pendant l’accélération ou lors du freinage permet de distinguer une surcharge ou un problème de réseau d’une défaillance électronique.
Le robot KUKA n’active pas ses entraînements : le KSP est-il en cause ?
L’absence d’autorisation de fonctionnement des axes signifie que le système d’entraînement ne remplit pas l’une des conditions nécessaires à son activation. Cela ne constitue pas un test distinct et concluant du bon fonctionnement du KSP 600-3×64. Le contrôleur peut bloquer les entraînements après une erreur du KPP, une défaillance de la communication ou la détection d’une anomalie au niveau des sorties moteur.
Lors de l’analyse, il faut contrôler les messages du smartPAD, la disponibilité de l’alimentation de l’électronique, l’état du bus d’entraînement, la tension du circuit CC et les conditions de sécurité de l’ensemble du robot. Les mesures électriques et les interventions à l’intérieur de l’armoire doivent être exclusivement réalisées par du personnel habilité, conformément à la documentation de l’installation concernée.
La question essentielle est la suivante : le module KSP signale-t-il sa propre défaillance ou ne reçoit-il pas les conditions d’alimentation et de commande appropriées ? Distinguer ces deux scénarios permet d’accélérer la recherche de la cause de la panne et de limiter les coûts d’arrêt de la cellule robotisée.
Si le robot a interrompu la production, transmettez au service technique l’historique des alarmes et les références des modules KSP/KPP avant d’acheter un autre composant. Ces informations permettent de déterminer si une réparation du module, un contrôle du moteur ou un diagnostic sur site sera nécessaire.
Que signifient les erreurs 26035, 26036, 26040 et 26045 ?
Les codes 26035 et 26036 concernent respectivement une tension trop élevée et trop faible du circuit intermédiaire. Le code 26040 signale une surchauffe du dissipateur thermique, tandis que le code 26045 indique une défaillance matérielle de l’appareil. Aucun de ces messages ne permet de considérer automatiquement le KSP comme l’unique origine du défaut.
Pour l’erreur 26035, il faut vérifier les enregistrements de la tension CC, la tension d’alimentation, le circuit de la résistance de freinage et la charge pendant le freinage. Pour l’erreur 26036, les contrôles portent sur le KPP, les connexions CC et l’évolution de l’alimentation. Dans le cas de l’erreur 26040, les ventilateurs, la température de l’armoire, l’encrassement et les ouvertures de ventilation sont essentiels. Pour l’erreur 26045, le diagnostic doit être complété par l’état des LED et des tests du module lui-même.
Une erreur de diagnostic fréquente consiste à ne lire que la dernière alarme, sans tenir compte d’une chute de tension antérieure ou d’un avertissement de température. Le journal du smartPAD et les voyants doivent être interprétés conjointement avec le déroulement du processus, la version du KSS et le comportement du KPP.
Code 26041, 26046 ou 26047 : où rechercher la panne ?
Le code 26041 signale la perte d’une phase moteur : la cause peut provenir du câble, de l’enroulement ou de l’étage de sortie du KSP. En revanche, le code 26046 concerne une phase d’alimentation, tandis que le code 26047 indique un défaut d’alimentation. Dans ces situations, une attention particulière doit être portée au câble d’alimentation et au module KPP.
L’identification du défaut nécessite de contrôler le circuit électrique concerné dans les conditions réelles de la panne et conformément à la procédure du fabricant. Un spécialiste qualifié peut vérifier la continuité et l’état des connexions, l’isolation du câble et du moteur, l’alimentation du KPP ainsi que les informations de diagnostic, sans se limiter à une simple mesure de tension à vide.
Si le problème se situe dans le câble reliant le système au moteur, le simple reconditionnement du KUKA KSP 600 n’éliminera pas la cause de la panne. Avant de remettre en service un module réparé ou remplacé, il faut exclure les courts-circuits, les défauts à la terre et les autres anomalies susceptibles d’avoir provoqué la défaillance initiale.
Erreur de communication 26042 et voyants LED du KSP : que vérifier ?
Le KSP communique avec le système de commande KR C4 par l’intermédiaire du bus d’entraînement. Les messages 26042 peuvent concerner ses connexions, les modules KPP/KSP ou les composants de commande, et pas uniquement l’électronique de puissance. Une communication correcte est indispensable à la transmission des consignes de régulation du couple.
Une interruption de la transmission des données ou une initialisation incorrecte peut empêcher l’activation des entraînements, même si le circuit CC fonctionne correctement. Sur le KR C4, le diagnostic des LED porte successivement sur l’état du bus d’entraînement, l’état de l’appareil et la commande des axes. Pendant l’initialisation, un voyant rouge d’état de l’appareil accompagné d’un voyant vert éteint peut indiquer un problème de micrologiciel (firmware).
Le contrôle comprend l’état des connecteurs X20/X21, des câbles du bus, de l’alimentation de l’électronique, des messages du smartPAD et du KPP associé. Il est interdit de débrancher les connecteurs sous tension ou de les retirer sans les déverrouiller. Les connecteurs de diagnostic X20/X21 du module ne doivent pas être confondus avec le connecteur moteur situé sur le boîtier de l’armoire.

Comment diagnostiquer le KUKA KSP 600-3×64 sans procéder à des remplacements à l’aveugle ?
Une maintenance efficace des modules d’entraînement KUKA KSP commence par une analyse méthodique des symptômes : d’abord les alarmes et les LED, puis le contrôle du circuit d’alimentation CC et de l’électronique, des circuits moteur, des freins, du bus de communication et des charges appliquées aux axes. Seuls les résultats de ces étapes permettent de justifier un examen interne ou la réparation du variateur triaxial.
Module d’alimentation KPP, circuit CC et alimentation de l’électronique de commande
La tension du réseau électrique arrive au KPP, qui génère et distribue la tension du circuit intermédiaire. Sur le KSP, le connecteur X6 sert d’entrée CC, tandis que X5 constitue la sortie CC vers les équipements suivants. Le diagnostic comprend l’analyse des alarmes de surtension et de sous-tension, des connexions entre les modules et du fonctionnement du système de freinage dans son contexte d’exploitation.
Parallèlement, il faut tenir compte de l’alimentation de l’électronique de commande (X11 IN et X10 OUT), de la stabilité des connexions et de l’état du KPP. Dans un circuit de commande classique, une alimentation auxiliaire de 27 V est utilisée, et les messages correspondants 26037/26038 peuvent signaler des anomalies de cette alimentation. Aucune mesure ne doit être effectuée dans le circuit CC sans la formation requise et la mise en sécurité du poste de travail.
Moteurs des axes, câbles X1-X3 et système de freinage
Les trois sorties moteur X1, X2 et X3 relient le KSP aux axes motorisés du robot. Un câble endommagé, une perte de phase, un court-circuit ou un défaut à la terre des enroulements peuvent provoquer une surintensité et l’arrêt du robot. Le contrôle doit porter à la fois sur le module et sur les équipements raccordés, notamment après les alarmes 26033, 26034 et 26041.
Le KSP fonctionne également avec les circuits de freinage : X31, X32 et X33 correspondent aux différents axes, X34 fournit leur alimentation et X30 la transmet aux équipements suivants. Des anomalies au niveau des câbles ou des freins peuvent entraîner des problèmes de mouvement et de sécurité. Le contrôle de ces circuits permet d’éviter de confondre une défaillance mécanique ou un problème de frein avec une panne de la régulation du couple.
Bus X20/X21, commande des axes et voyants de diagnostic
Le KSP assure la régulation du couple des servomoteurs selon les consignes du système de commande KR C4. Il ne faut pas appliquer à ce variateur les méthodes utilisées pour les anciens amplificateurs indépendants équipés de réglages manuels accessibles de vitesse et de courant. Le contrôle nécessite l’analyse de la communication, de l’état de l’appareil et des paramètres propres au robot concerné.
À l’intérieur de l’armoire, le bus d’entraînement relie l’ordinateur de commande aux modules KPP/KSP. Sur le module, X21 constitue l’entrée du bus et X20 sa sortie ; pour l’alimentation de l’électronique, les connecteurs correspondants sont respectivement X11 et X10. Une interruption sur une seule connexion peut perturber le fonctionnement de l’appareil suivant dans la chaîne.
Lors du diagnostic, il faut distinguer les trois groupes d’indications LED : communication, état de l’appareil et commande des axes. Le journal des erreurs KSS et les éventuels enregistrements de tendances sont également analysés. Une anomalie du firmware signalée pendant l’initialisation nécessite une démarche différente de celle d’une surintensité détectée uniquement pendant le mouvement.
Une défaillance du bus peut arrêter tout un groupe d’axes, tandis qu’un défaut sur une seule sortie moteur peut se manifester pendant le mouvement d’un axe particulier. La présence d’une communication fonctionnelle ne prouve pas le bon état de l’étage de puissance, tout comme une erreur de communication ne confirme pas une défaillance des transistors de puissance.
Ne remplacez pas le KSP, le KPP et les câbles dans un ordre aléatoire. Déterminez d’abord si le problème concerne l’alimentation, la communication ou la commande d’un axe particulier. Seule la comparaison des symptômes avec les résultats des mesures et la documentation permet d’identifier correctement le composant défectueux.
Surintensités, charge des axes et température du dissipateur thermique
Un entraînement peut signaler une surcharge de courant ou une température excessive sans que l’électronique soit définitivement endommagée. L’alarme 26032 concerne la surcharge I×t, tandis que les codes 26033 et 26034 nécessitent d’exclure un défaut à la terre ou un court-circuit. Le contexte du mouvement du robot est donc aussi important que la lecture du code d’erreur.
La version KSP 600-3×64 possède un courant de crête de 64 A par axe, disponible brièvement pendant les phases dynamiques du cycle. Cela ne signifie pas que tous les axes peuvent fonctionner en permanence à ce niveau de courant. Une accélération trop importante, une charge mécanique excessive ou un programme de mouvement inadapté peuvent augmenter les contraintes thermiques du système.
La consommation de courant dépend notamment de la charge utile, de la position du manipulateur, des accélérations, de l’état des réducteurs et du freinage. Avant de considérer le module comme défectueux, il faut vérifier si l’alarme apparaît uniquement dans une position donnée ou à une vitesse particulière, puis évaluer le refroidissement et la charge conformément aux caractéristiques du robot.
Une surchauffe du dissipateur thermique (26040) ou une surcharge ne signifie pas nécessairement que l’étage de puissance du KSP est défectueux. La cause peut également être une ventilation insuffisante de l’armoire, un encrassement, une charge excessive sur les axes ou un problème du KPP. Les conclusions du service technique doivent reposer sur l’ensemble du diagnostic.

Pourquoi la référence ECMBS3D7774BE531 est-elle importante pour la réparation du KSP ?
Le choix d’un variateur triaxial pour un robot KR C4 exige une compatibilité qui ne se limite pas aux dimensions : il faut également tenir compte de la version de courant, de la configuration matérielle et du système de commande. ECMBS3D7774BE531 est une référence associée au KUKA KSP 600-3×64. La désignation ECMAS3D7774BE531 apparaît également dans certaines offres commerciales, mais elle ne doit pas être considérée comme entièrement interchangeable sans vérification préalable.
Avant l’achat ou la réparation, il est préférable de comparer les informations suivantes avec celles de la plaque signalétique, de la documentation de l’armoire et de la configuration du robot :
- Modèle du variateur : KUKA KSP 600-3×64, et non 3×20 ou 3×40.
- Code de type sur la plaque : par exemple ECMBS3D7774BE531 ; la désignation exacte est essentielle.
- Référence catalogue : par exemple 00-198-269, indiquée pour la version KSP 600-3×64 UL ; d’autres variantes peuvent porter des références différentes.
- Désignation de la version : variante UL, révision matérielle et autres informations figurant sur la plaque signalétique.
- Configuration de l’installation : type de robot, armoire KR C4 et affectation du KSP aux axes 1 à 3 ou 4 à 6.
- Conditions de compatibilité : type de KPP, version KSS et cohérence des paramètres du système dans WorkVisual si la configuration a été modifiée.
La désignation « 3×64 » correspond à un courant de crête de 3 × 64 A et non à un courant continu total de 192 A. Un boîtier similaire de KSP 600-3×20 ou de KSP 600-3×40 ne garantit pas la compatibilité électrique. De même, la référence 00-198-269 doit être associée à la version appropriée indiquée sur l’étiquette, plutôt que d’être automatiquement attribuée à tous les modules de cette gamme.
Lors de l’achat d’un module de remplacement d’occasion, demandez des photos complètes de la plaque signalétique, la version matérielle, le détail des tests réalisés et une confirmation de compatibilité avec le KR C4 concerné. Si la configuration du système change, les paramètres peuvent nécessiter une mise à jour dans WorkVisual. Le service de réparation KUKA KSP 600 doit vérifier ces informations avant la mise en service du module.
L’arrêt d’un robot augmente le coût de chaque remplacement inutile. Plutôt que d’acheter un autre KSP pour faire un essai, signalez la panne du module ECMBS3D7774BE531 en joignant les alarmes 26xxx, l’état des voyants et la référence du KPP. Nous pouvons vous aider à évaluer les possibilités de réparation, de reconditionnement et de sélection de la solution technique appropriée.
Assistance technique : +48 717 500 983
E-mail : [email protected]
E-mail de la boutique : [email protected]
Maintenance du KUKA KSP 600-3×64 : réparation, reconditionnement ou remplacement ?
Quand faut-il demander un diagnostic du robot KUKA sur site ?
Une intervention sur site est particulièrement justifiée lorsqu’il est impossible de déterminer si l’arrêt provient du KSP, du KPP, d’un câble moteur ou du manipulateur lui-même. Lorsque le problème dépend d’un mouvement spécifique du robot ou de sa charge, l’examen isolé du module peut ne pas révéler la cause complète de la panne.
Le diagnostic sur l’installation permet de rapprocher l’historique des alarmes du smartPAD de l’état des modules KPP/KSP, du comportement des axes et des conditions réelles d’exploitation. Cela réduit le risque d’envoyer en réparation un appareil en bon état, ainsi que celui d’endommager à nouveau un module de remplacement en raison d’un problème non résolu dans l’installation.
Envisagez un diagnostic complet du système si vous rencontrez l’une des situations suivantes :
- L’alarme 26035 ou 26036 apparaît lors d’un freinage dynamique ou de chutes de tension d’alimentation.
- Le robot signale l’erreur 26041, mais l’état du moteur et du câble n’a pas encore été vérifié.
- Après l’installation d’un KSP en bon état, la même erreur ou un arrêt similaire se reproduit.
- Le message 26042 indique un problème de bus de communication affectant plusieurs modules.
- Les alarmes apparaissent uniquement sur un axe, dans une position donnée ou pendant l’accélération.
- Une surchauffe de l’armoire, un problème de ventilation ou une charge excessive ont été identifiés.
- La compatibilité du variateur 3×64 installé avec la documentation du robot n’est pas certaine.
Avant de débrancher le KSP et de l’envoyer au service de réparation, il est conseillé de faire examiner les alarmes et les références. Cela peut éviter un démontage inutile et accélérer la remise en service du robot.
Réparer le KUKA KSP 600-3×64 ou acheter un module de remplacement d’occasion ?
La réparation du module d’origine peut être une solution judicieuse lorsque la défaillance peut être localisée et éliminée et que l’appareil correspond à la configuration vérifiée de l’armoire KR C4. La décision dépend des résultats du diagnostic, de l’état de l’électronique, de la disponibilité des pièces et du risque de nouvelle panne après la remise en service.
Une réparation professionnelle permet de conserver la version matérielle appropriée et de limiter les risques liés à l’historique incertain d’un appareil d’occasion. Le processus peut comprendre la vérification de l’électronique de puissance et de commande, l’élimination des défauts, le contrôle des connexions, des essais fonctionnels et l’évaluation de l’aptitude du module à poursuivre son exploitation.
Un servovariateur KUKA KSP 600 d’occasion peut réduire la durée d’immobilisation s’il est réellement compatible et testé. Les risques comprennent les défauts cachés, une version UL différente, une référence catalogue incorrecte et l’absence d’informations sur les essais réalisés. La seule inscription KSP 600 sur le boîtier ne suffit pas.
Avant de prendre une décision, comparez le code complet ECMBS3D7774BE531 ou le code réel de la plaque signalétique, la désignation 3×64, la référence KUKA et la version du système. Pour certains exemplaires, il peut être intéressant d’envisager le reconditionnement du KUKA KSP 600 et de conserver le composant testé comme pièce de rechange en stock.

Quand la modernisation des entraînements d’un robot KUKA KR C4 est-elle pertinente ?
La modernisation du système d’entraînement est une solution à envisager lorsque les réparations ne permettent plus d’assurer la disponibilité requise du robot, que les pannes deviennent plus fréquentes ou que les pièces compatibles sont difficiles à trouver. Cette question est particulièrement importante dans les installations où chaque arrêt imprévu bloque les opérations de production suivantes.
Dans le cas d’un robot industriel, il ne s’agit pas simplement de remplacer un amplificateur par n’importe quel modèle plus récent. Il faut évaluer la compatibilité de l’ensemble de l’architecture de commande, des moteurs, des systèmes de retour d’information, des freins, des paramètres de mouvement et des fonctions de sécurité. Toute modification exige une conception adaptée, une validation et une documentation appropriées.
Pour comparer la réparation, l’achat d’un module de remplacement et la modernisation, il convient de prendre en compte :
- L’étendue des dommages du KSP d’origine et la possibilité de réaliser des tests fiables.
- La disponibilité de la version appropriée du KSP 600-3×64 et d’un KPP compatible.
- Le coût de l’arrêt de la ligne de production et le temps nécessaire à sa remise en service.
- L’état des moteurs, des câbles, des freins, des réducteurs et du refroidissement de l’armoire.
- Les exigences du système KR C4, du logiciel KSS et de la configuration WorkVisual.
- Les exigences en matière de sécurité, de validation et de durée de vie restante de l’installation.
L’offre d’achat la moins chère ne représente pas nécessairement le coût total le plus faible. Le budget doit également inclure le diagnostic de la cause initiale, la remise en service, le risque de nouvelle panne, les pertes de production et la durée d’exploitation prévue du robot.
Quelles informations préparer pour une demande de réparation du module ECMBS3D7774BE531 ?
Des informations complètes provenant de la machine permettent de classer plus rapidement le défaut et de déterminer si une réparation en atelier ou un diagnostic du système sur site est nécessaire. Lors d’une demande concernant le KUKA KSP 600-3×64, il convient de décrire les symptômes sans conclure soi-même que le variateur est défectueux.
Pour obtenir un devis et bénéficier d’une consultation technique, préparez les éléments suivants :
- Une photo nette de la plaque signalétique du KSP avec la référence complète 600-3×64 et le code de type.
- La référence catalogue KUKA figurant sur l’étiquette, par exemple 00-198-269 pour la version UL correspondante.
- Des photos de l’état des voyants LED du module avant l’arrêt, prises sans retirer les protections.
- Des captures d’écran ou une liste des messages 26xxx complets affichés sur le smartPAD, dans leur ordre d’apparition.
- La version KSS et les références du robot et de l’armoire de commande KR C4.
- Une indication précisant si le problème concerne les axes 1 à 3, les axes 4 à 6 ou l’ensemble du robot.
- Une description de la phase du cycle pendant laquelle la panne s’est produite : démarrage, mouvement, accélération ou freinage.
- La référence du module KPP associé et les messages qu’il a signalés.
- L’historique des réparations précédentes, des remplacements de câbles ou de moteurs et des modifications de configuration.
- Des photos des dommages visibles, de l’encrassement ou des problèmes de refroidissement, sans démontage sous tension.
Sécurité : avant d’ouvrir l’armoire, il faut mettre le système hors tension, le protéger contre toute remise sous tension, respecter les précautions ESD et attendre le délai minimal de 5 minutes prescrit par KUKA pour la décharge du circuit intermédiaire. Le simple écoulement de ce délai ne remplace pas la vérification de l’absence de tension dangereuse par une personne habilitée. Le KPP, le KSP et les câbles CC peuvent rester dangereux ; les connecteurs X20/X21 doivent être déverrouillés avant d’être débranchés.
Comment réduire le risque d’une nouvelle panne du KUKA Servo Pack 600 ?
La prévention commence par l’inspection des ventilateurs et de la circulation de l’air de refroidissement dans l’armoire KR C4, le contrôle de l’encrassement et l’analyse des charges appliquées aux axes. Des connexions desserrées, une température excessive et une isolation endommagée des câbles augmentent le risque de nouveaux arrêts, tout comme la réinitialisation répétée des alarmes sans recherche de leur cause.
Les exigences environnementales, les dégagements nécessaires à la ventilation et les conditions d’exploitation admissibles doivent être vérifiés dans la documentation de la version spécifique de l’armoire, sans supposer qu’un même indice de protection s’applique à toutes les configurations KR C4. En présence de l’alarme 26040, les conditions de dissipation thermique des radiateurs et la propreté des conduits de refroidissement sont particulièrement importantes.
Pour le service de maintenance industrielle, il peut être judicieux de disposer d’un module KSP 600-3×64 de rechange testé, de reconditionner un appareil de réserve fonctionnel et d’archiver la configuration ainsi que la documentation de l’entraînement. La modernisation doit être planifiée à l’avance ; les composants inutilisés peuvent également faire l’objet d’une estimation ou d’une offre de rachat, après vérification préalable de leur état et de leur compatibilité.
Nous réparons les KUKA KSP 600-3×64 et vous aidons à diagnostiquer les pannes du système d’entraînement KR C4. Si vous avez besoin d’une évaluation du servovariateur, d’un reconditionnement, du choix d’un module de remplacement ou de conseils pour une modernisation, envoyez-nous le code ECMBS3D7774BE531 ou la référence exacte figurant sur la plaque signalétique, des photos du module, les alarmes et une description de l’arrêt. Demander une réparation
Appelez-nous : +48 717 500 983